쉬운 설명
로봇 팔 연구는 단순히 팔 모양의 기계 하나만 만든다고 끝나는 일이 아니에요. 사람이 로봇 팔을 어떻게 조종해서 시범을 보여줄지, 그 시범을 어떤 방식으로 기록해 컴퓨터에 학습시킬지, 그리고 학습이 잘 됐는지는 어디서 확인할지까지 전부 정해야 하거든요. 비유하자면 요리 대회에 나갈 때 레시피만 덜컥 공개하고, 재료 손질법이나 시식 기준은 각자 알아서 하라고 하는 것과 비슷하죠. OpenArm은 이 모든 과정, 즉 팔의 설계도부터 시범 촬영 환경, 데이터 기록 형식, 평가 방법까지 한 번에 묶어서 공개한 프로젝트예요. 덕분에 다른 연구팀들이 서로의 결과를 훨씬 공정하게 비교할 수 있답니다.
요약
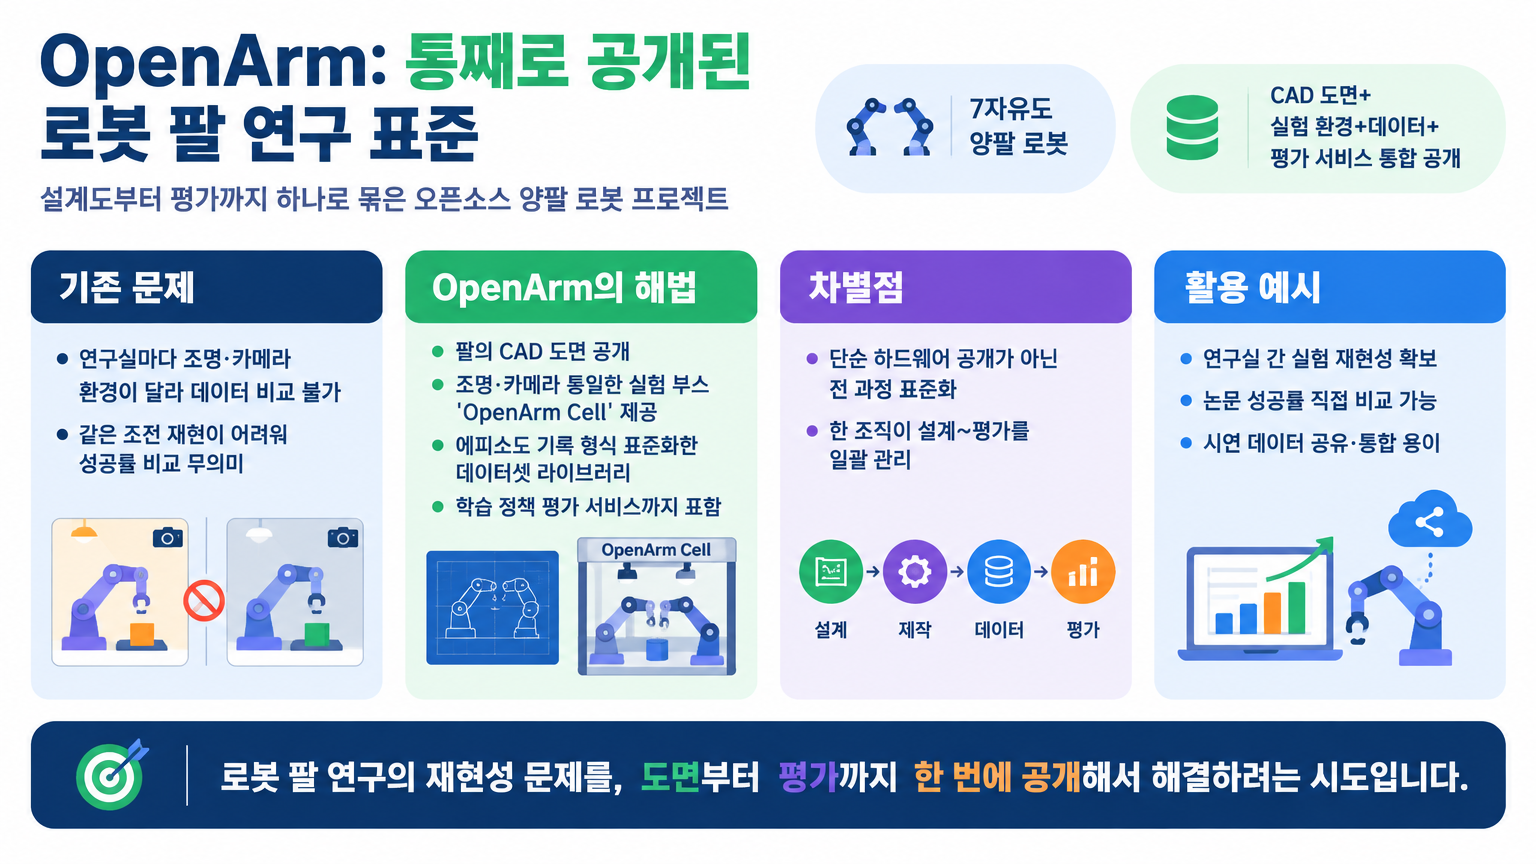
OpenArm은 7자유도(관절이 7개라 사람 팔처럼 자유롭게 움직일 수 있다는 뜻이에요) 양팔 로봇을 만드는 프로젝트인데요. 그동안 로봇 팔 연구에서는 연구실마다 조명이나 카메라 위치가 제각각이라, 같은 조건에서 모은 데이터가 아니라는 점이 늘 문제였습니다. 그러다 보니 A 연구실에서 학습시킨 로봇 정책(로봇이 특정 상황에서 어떻게 움직일지 정하는 규칙)을 B 연구실에서 그대로 재현하기 어려웠고, 논문에 적힌 성공률을 서로 직접 비교하기도 힘들었죠.
OpenArm이 주목받는 이유는 팔 자체의 성능보다 '공개 범위'에 있습니다. 팔의 CAD 도면(기계 설계도)만 공개한 프로젝트는 이전에도 있었지만, OpenArm은 여기에 더해 조명과 카메라 배치를 통일한 실험용 부스인 'OpenArm Cell', 시범 데이터를 기록하는 표준 형식을 정의한 데이터셋 라이브러리, 그리고 학습된 정책을 평가하는 서비스까지 함께 내놓았거든요. 즉, 로봇을 제작하는 단계부터 데이터를 모으고 평가하는 단계까지 모든 과정을 하나의 표준으로 깔끔하게 묶어낸 셈입니다.
활용 포인트
로봇공학을 연구하거나 공부하고 계신다면, OpenArm의 CAD 도면과 데이터 형식을 그대로 가져와 본인의 실험실에 적용해볼 수 있어요. 예를 들어 새로운 로봇 조작 알고리즘을 개발했을 때, OpenArm Cell과 똑같은 조명·카메라 환경을 꾸미면 다른 논문에 나온 성공률과 직접 비교하는 실험을 훨씬 쉽게 설계할 수 있죠. 또 데이터셋 라이브러리가 정해둔 에피소드 기록 형식을 활용하면, 여러 사람이 수집한 시연 데이터를 하나의 학습 파이프라인으로 바로 합쳐 쓸 수 있어 데이터 수집 비용도 아낄 수 있습니다.
AI나 머신러닝을 공부하는 분들에게는, 이런 표준화된 오픈소스 프로젝트가 '로봇 학습 정책'의 실제 평가 구조를 배울 수 있는 훌륭한 교재가 되어 줍니다. 기획자나 실무자라면 하드웨어, 소프트웨어, 평가 인프라를 한데 묶어 공개하는 접근법 자체를 참고해, 팀 내 연구나 제품 개발 과정에서 '재현 가능성'을 어떻게 확보할지 좋은 아이디어를 얻으실 수 있을 거예요.
주의 사항
다만 원문에는 OpenArm의 구체적인 버전 정보나 라이선스 조건, 하드웨어 부품 단가, 조립 난이도처럼 실무에서 꼭 필요한 세부 사항이 자세히 나와 있지 않아요. 오픈소스 로봇 프로젝트 특성상 도면대로 실제로 조립하려면 부품을 따로 구해야 하고, 조립 숙련도나 안전 검증 과정도 필요할 수 있거든요. 따라서 도입을 고민 중이시라면 공식 저장소의 최신 문서와 커뮤니티 반응을 먼저 꼼꼼히 확인해 보시는 걸 추천합니다.
자체 검증
원문에서 다룬 핵심 내용, 즉 OpenArm이 7자유도 양팔 로봇이라는 점과 CAD 도면뿐만 아니라 조명·카메라 배치를 통일한 실험 부스(OpenArm Cell), 데이터 기록 형식을 정의한 데이터셋 라이브러리, 정책 평가 서비스까지 함께 공개했다는 점은 제공된 원문 내용과 정확히 일치합니다. 다만 원문 자체가 소개 글의 도입부 수준이라 팔의 상세 사양, 공개 라이선스, 실제 성능 지표 같은 세부 정보는 나와 있지 않았는데요. 이번 글에서도 추측성 내용을 더하지 않고 원문에 담긴 범위 안에서만 충실히 설명해 드렸습니다.
태그
#AI #로봇공학 #오픈소스 #양팔로봇 #로봇데이터 #머신러닝 #OpenArm