쉬운 설명
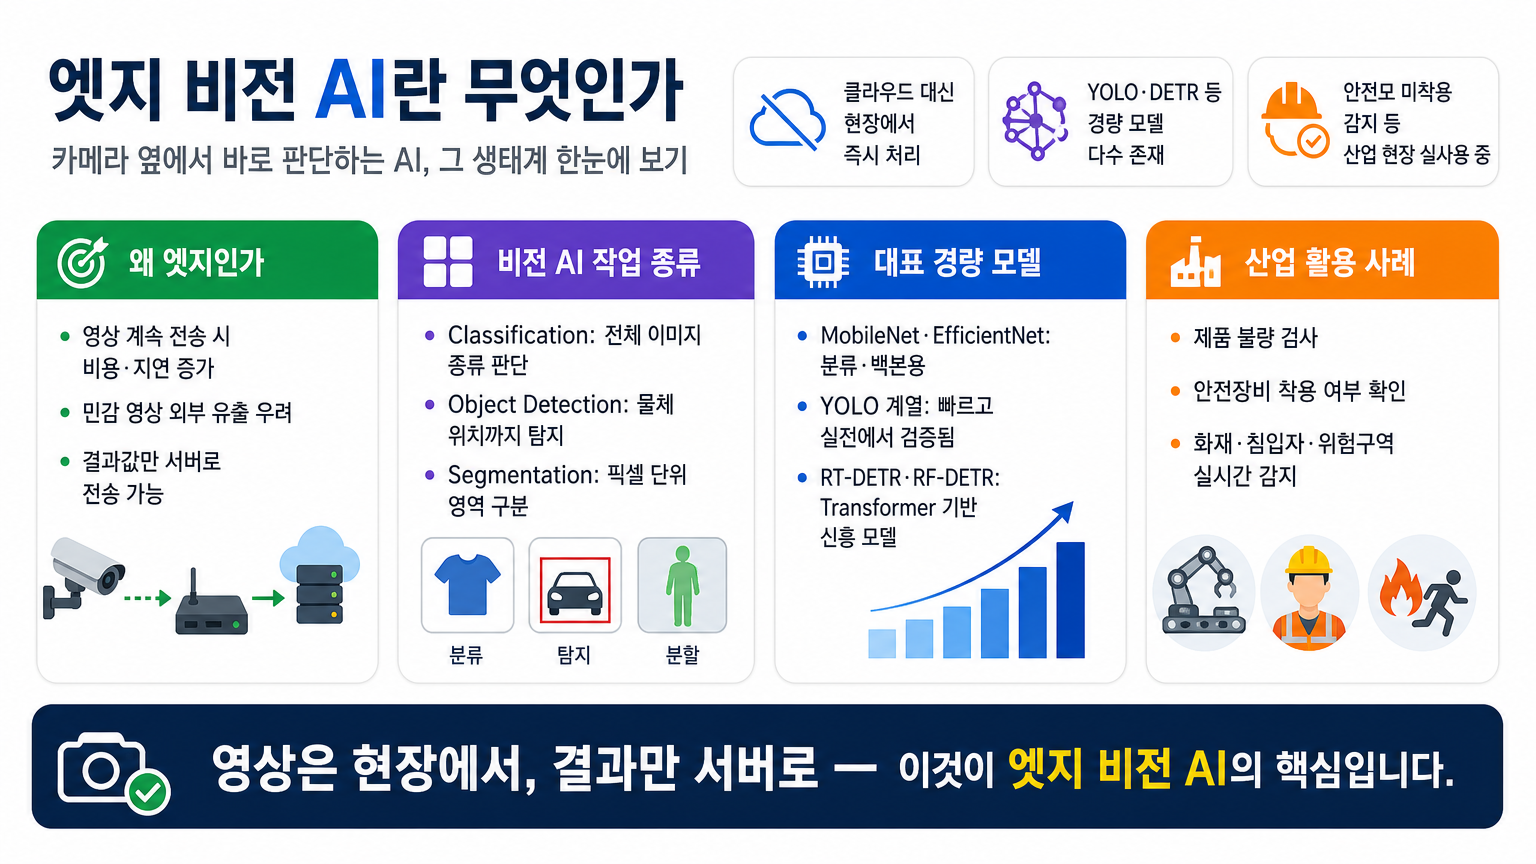
스마트폰으로 사진을 찍으면 멀리 있는 클라우드 서버를 거치지 않고도 '이건 고양이네!' 하고 바로 알아맞히는 경우가 있죠. 이처럼 AI를 거대한 중앙 서버가 아니라 카메라 바로 옆에 있는 작은 컴퓨터에서 직접 실행하는 방식을 '엣지 AI'라고 불러요. 공장 CCTV 영상을 전부 서버로 전송하는 대신, 카메라에 연결된 작은 장치가 실시간으로 영상을 확인하고 "이 사람 안전모를 쓰지 않았다"라는 분석 결과만 서버에 알려주는 식인데요. 이렇게 하면 인터넷이 느려도 문제없이 작동하고, 민감한 영상 정보를 외부로 내보내지 않아도 되며, 서버 비용까지 아낄 수 있어서 CCTV처럼 영상을 계속 확인해야 하는 분야에서 특히 인기가 많습니다.
요약
이번 글은 산업 현장에서 카메라와 AI를 직접 연결해 본 실무 경험을 바탕으로, '엣지 비전 AI' 생태계 전반을 알기 쉽게 소개하고 있어요. 우리가 자주 쓰는 GPT나 Claude 같은 서비스는 대형 클라우드 서버에서 작동하지만, CCTV처럼 영상을 끊임없이 처리해야 하는 환경에서는 이야기가 달라집니다. 수십 대의 카메라 영상을 매번 서버로 보내면 네트워크 비용이 크게 늘고 반응 속도도 느려지며, 사람 얼굴 같은 민감한 정보가 외부로 나갈 위험도 있기 때문이죠. 그래서 카메라와 가까운 소형 기기, 즉 엣지 디바이스에서 AI 모델을 직접 구동하는 방식이 큰 주목을 받고 있습니다.
또한 글에서는 비전 AI가 수행하는 주요 작업도 알기 쉽게 나누어 설명해 줍니다. 사진 전체가 무엇인지 맞히는 '분류(Classification)', 물체의 위치를 사각형 상자로 찾아내는 '객체 탐지(Object Detection)', 물체의 실제 윤곽을 픽셀 단위로 꼼꼼하게 구분하는 '분할(Segmentation)'까지 목적에 따라 다양한 기술이 쓰이는데요. 아울러 이러한 작업들을 작은 기기에서도 가볍게 돌릴 수 있도록 돕는 경량 모델들(MobileNet, YOLO 계열, 그리고 최근 주목받는 RT-DETR, RF-DETR 같은 DETR 계열)을 차례로 소개하며, 각 모델이 어떤 상황에서 뛰어난 강점을 발휘하는지 꼼꼼히 비교해 줍니다.
활용 포인트
개발자나 엔지니어라면 이 글을 참고해 '내가 만들 서비스에 꼭 클라우드가 필요한지, 아니면 엣지 디바이스에서 직접 처리할 수 있는지'를 먼저 가늠해 보는 습관을 들이면 좋습니다. 예를 들어 매장 CCTV로 재고 위치나 손님 동선만 파악하는 서비스라면, 무거운 영상을 통째로 서버에 보내기보다는 라즈베리파이나 NPU가 탑재된 소형 보드에 YOLO 같은 경량 객체 탐지 모델을 올려두고, "사람 수"나 "특정 구역 진입 여부" 같은 핵심 데이터값만 서버로 보내는 구조를 설계해 볼 수 있죠. 기획자 역시 '얼마나 실시간으로 처리해야 하는가', '민감한 영상 데이터를 외부로 보내도 괜찮은가'라는 두 가지 핵심 질문을 통해 엣지 AI 도입 여부를 초기에 손쉽게 판단할 수 있습니다.
AI를 공부하는 학생이나 입문자라면 글에 등장하는 Classification, Object Detection, Segmentation, Backbone 같은 핵심 용어를 차근차근 정리하며 비전 AI의 전체적인 흐름을 익히기에 참 좋습니다. 모델을 직접 다뤄보고 싶다면 YOLO 계열의 경우 Ultralytics가 제공하는 도구를 활용해 비교적 간단히 실습해 볼 수 있어요. 여기에 안전모 미착용 감지나 화재·연기 감지 같은 산업 현장 사례를 참고해 '웹캠으로 마스크 착용 여부 판단하기' 같은 나만의 작은 프로젝트를 시도해 본다면 개념을 훨씬 더 생생하게 이해할 수 있을 거예요.
주의 사항
이 글은 실무 경험을 토대로 작성된 소개 글인 만큼, 특정 모델(YOLO, RT-DETR, RF-DETR 등)의 세부 성능 수치나 파라미터 크기는 최신 버전이 새롭게 출시되면서 달라질 수 있습니다. 아울러 엣지 디바이스와 NPU, 런타임(Runtime)을 아우르는 하드웨어·소프트웨어 생태계는 발전 속도가 워낙 빠르기 때문에, 글에서 다룬 도구나 방식이 훗날에는 표준이 아닐 수도 있어요. 따라서 실제 프로젝트에 직접 적용하실 때는 반드시 최신 공식 문서와 벤치마크 결과를 다시 한번 확인해 보시는 것이 안전합니다.
자체 검증
원문에서 다룬 핵심 내용들, 즉 '클라우드 AI와 엣지 AI의 차이점', '비전 AI와 엣지 환경이 잘 어울리는 이유', '분류(Classification)·객체 탐지(Object Detection)·분할(Segmentation)의 구분', 'MobileNet·EfficientNet·YOLO·DETR 계열 모델의 역할과 특징'은 제공된 원문 내용과 정확히 일치합니다. 다만 원문 뒷부분에 수록된 각 모델의 구체적인 수치(Top-1 정확도, COCO AP 점수, 파라미터 수 등)는 표 자료 일부가 잘려 있어 정확한 수치 대응 관계를 확인하기 어려웠는데요. 이에 따라 해당 수치들은 본문에서 길게 다루지 않고 인포그래픽 통계 수준으로 간략하게만 정리해 반영했음을 알려드립니다.
태그
#AI #EdgeAI #VisionAI #NPU #MLOps #객체탐지 #YOLO
원문
https://calvinsnax.com/blog/vision-ai-on-edge-device